 NVIDIA Newsroom Isaac 플랫폼 발표 첨부 원본1600×900·공식 자료사진의 보도 인용·이 사진만으로 Agile ONE SN의 동일 모델이나 성능을 확인한 것은 아님·별도 이용허가 취득 아님
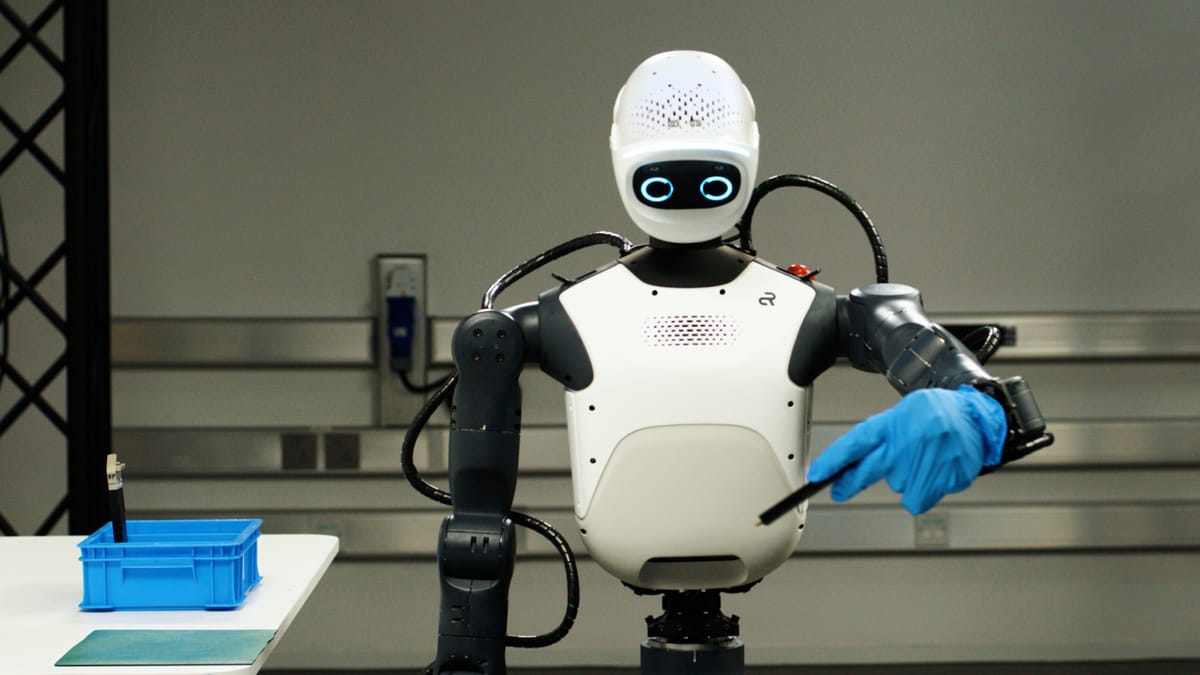
로봇에게 일을 가르치려면 AI 모델만 내려받으면 될까. 몸체와 손, 카메라, 학습 도구, 실물 제어 환경을 서로 연결하는 일도 남는다. NVIDIA가21일 GTC 베를린에서 발표한 Agile ONE SN은 이들을 한데 구성한 연구용 휴머노이드 기준 플랫폼이다. Agile Robots의 몸체에 Isaac GR00T와 Jetson Thor를 미리 구성하며,2027년 초 공급을 예정했다.
팔 끝에는 촉각을 갖춘 다섯 손가락
공식 사양에서 몸체는 키1.4m·무게40kg, 팔 하나의 적재 하중은3kg이다. 두 개의 WUJI Hand2는 각각20자유도와 촉각 감지,1kHz 힘 제어를 갖춘다고 안내됐다. 사람의 손처럼 생겼다는 외형만이 아니라 물건과 접촉하는 힘을 감지하고 조절하는 구성이 포함된 것이다. 이 숫자가 모든 물체를 실패 없이 다룬다는 실증 결과는 아니다.
머리와 손목 카메라, 라이다와 관성 센서도 포함된다. NVIDIA는 개발자가 따로 시뮬레이션·학습·배포 도구를 연결하는 대신 하나의 기준 구성을 사용할 수 있다고 설명했다. 설치 준비를 몇 주에서 며칠로 줄인다는 표현은 제공자 설명이며, 독립적으로 측정한 비교 성능으로 제시하지 않는다.
지금 공개한 것과 내년에 받을 몸체는 다르다
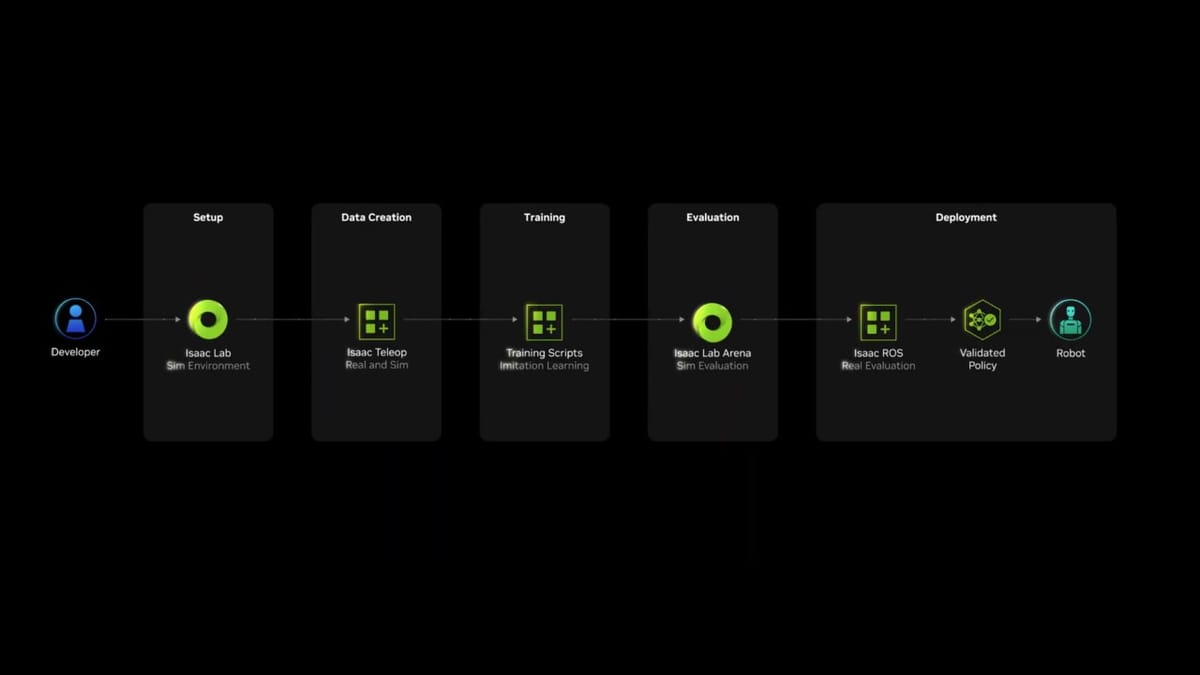
같은 발표에서 Isaac Lab3.0은 일반 제공 단계로 안내됐다. 새 오픈소스 실행 프레임워크 Isaac OS는 AI·센서·제어·하드웨어를 연결하는 역할을 맡는다. NVIDIA가 공개한 개발 도식도 가상 환경에서 잘 움직이는 정책과 실제 로봇에서 평가를 통과한 정책을 구분한다. 기준 로봇을 쓴다는 사실이 개별 작업의 검증을 없애 주지는 않는다.
Agile ONE SN의 Halos 안전 체계 통합은 아직 계획이다. 연구용 플랫폼 발표를 가정용 완제품 출시나 안전 인증 완료로 읽어서는 안 된다. 이번 새 사실은 아무 로봇이나 즉시 사람처럼 일하게 된다는 선언이 아니라, 개발자가 학습할 몸과 도구를 함께 출발점으로 삼을 수 있는 구체적인 연구 플랫폼과 공급 계획이 나왔다는 점이다.
출처로 확인한 내용
4건
Agile ONE SN은 Agile 몸체·WUJI Hand2·Jetson Thor·Isaac GR00T를 구성한 연구용 기준 플랫폼으로2027년 초 공급 예정이라고 발표됐다.

공식 사양은1.4m·40kg·팔당3kg 적재 하중이며 손마다20자유도·촉각 감지·1kHz 힘 제어다.
Isaac Lab3.0 일반 제공과 Isaac OS 실행 프레임워크가 함께 발표됐고, Agile ONE SN의 Halos 통합은 계획 단계다.
GR00T 개발 흐름은 시뮬레이션 평가와 실제 로봇 평가·배포를 별개 단계로 제시한다.