 Actor 협력 실증영상 공식 포스터 원본 · 보도 인용(사용 허가 취득 아님)
로봇이 자기 몸을 만드는 데 들어갈 부품을 직접 다듬는 장면이 등장했다. 피지컬 인텔리전스는13일 Pi API 베타를 발표하며 서로 다른 로봇과 산업에 모델을 맞춘 협력 사례를 공개했다. 공식 계정은 한국시간14일 오전6시8분 딸기 수확부터 서버 조립까지 적용 범위를 소개하고 더 많은 팀에 접근 기회를 연다고 안내했다.
자기 조립용 부품을 다듬는 두 팔
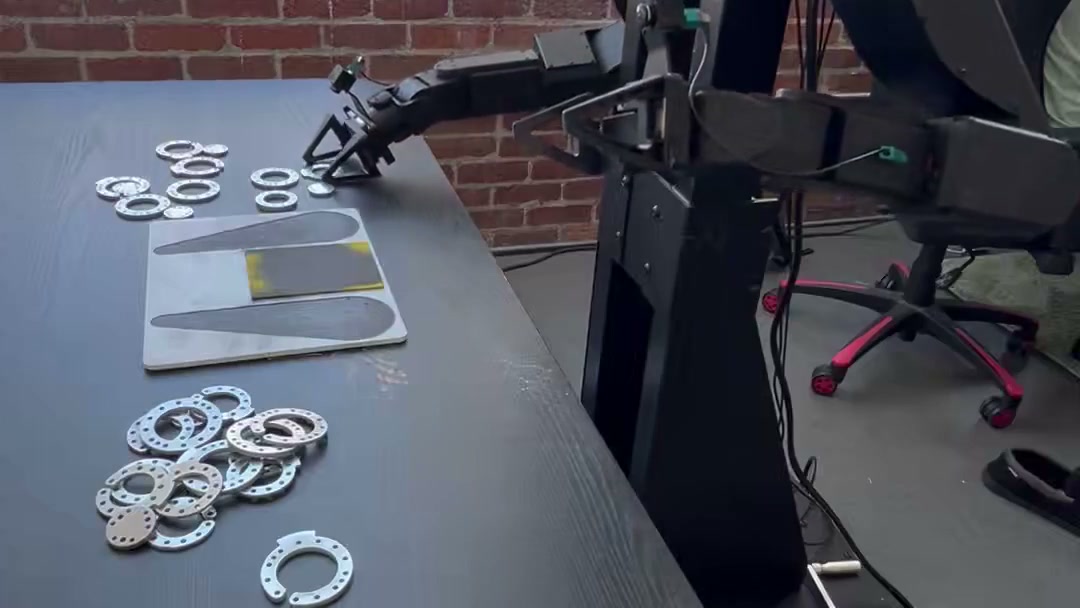
협력사Almond가 만드는 Axol은 두 팔을 가진 로봇이다. 팀의 목표는 Axol이 스스로를 만드는 것이며, 공개 사례는 자기 조립에 사용하는 스페이서의 거친 부분을 제거하는 작업이다. 제공자는 팀이 Pi API로4일간 반복 개발하며 얻은 모델을 사용했다고 설명한다. 전체 로봇을 혼자 완성했다는 발표가 아니라, 그 목표에 필요한 구체적인 가공 작업을 보여 준 것이다.
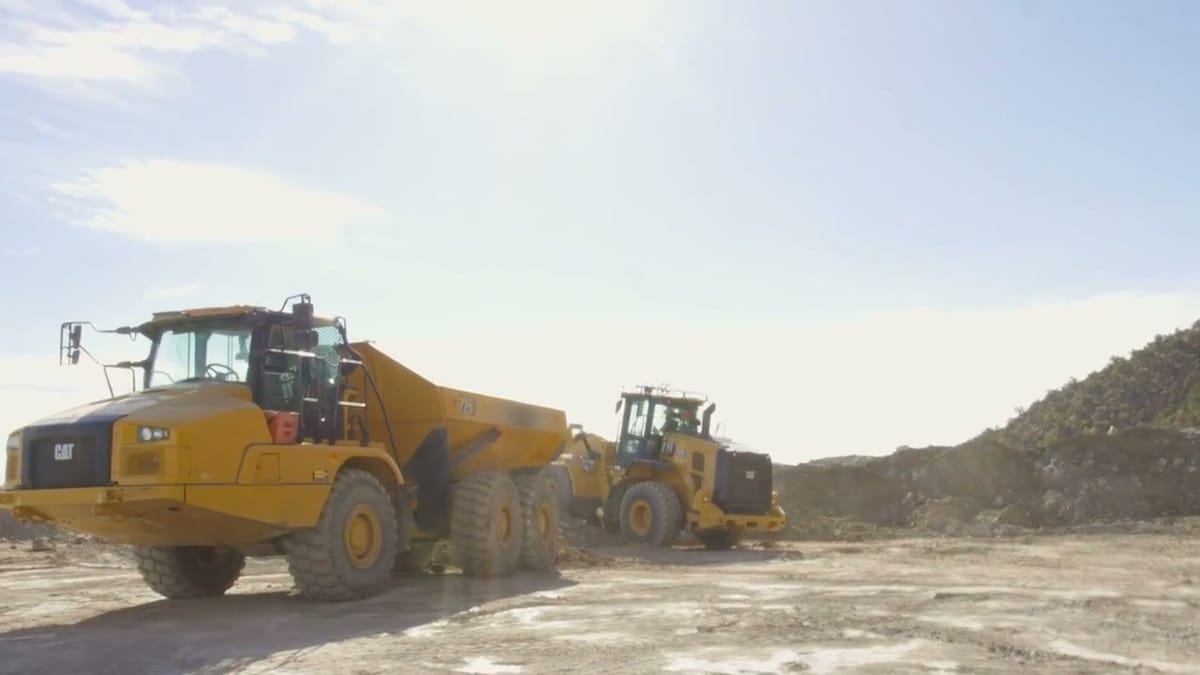
Actor 사례는 휠로더가 재료를 퍼서 덤프트럭에 싣는 상업 현장 작업이다. 제공자는 기계 안에 조종자가 없다고 설명하며, 영상에는2배속 표시가 있다. 현장 전체의 무인화나 실제 작업 속도를 독립 측정한 것으로 확대하지 않는다.
로봇 몸은 팀이, 학습·실행 인프라는API로
공식 발표의 후속 글은 이용 경로를 데이터 업로드, 맞춤 학습, 호스팅 추론 연결로 설명한다. 개발팀이 수집한 로봇 시연 데이터를 올리면 제공자가 관리하는 연산·인프라에서 모델을 조정하고, 훈련된 모델을 연결 창구로 실행하는 방식이다. 로봇 하드웨어와 현장 과제를 만드는 팀이 학습 서버·복잡한 데이터 처리까지 모두 따로 구성하는 부담을 줄이겠다는 새 경로다.
개발팀은 로봇에서 결과를 시험하고 실패 장면을 살펴 다음에 모을 시연 데이터를 정한다. API는 팀 스스로 이 반복을 수행하도록 설계됐다. 제공자는 초기 적용 상당수가 클라우드 추론으로 실행됐고 일부의 네트워크 연결 문제는 개선 과제라고 전했다.
추가 참여는 공식 베타 신청으로 받는다. 팀이 만들고 싶은 로봇과 사용 사례를 알리는 경로이며, 신청 즉시 모든 팀의 접근을 보장한다는 뜻은 아니다.
출처로 확인한 내용
5건
제공자가Pi API베타를발표하고로봇데이터업로드·맞춤학습·호스팅추론의이용경로를안내했다.
Almond는4일간API로반복개발한모델로Axol자기조립에쓰는스페이서를다듬는사례로소개됐다.

Actor휠로더는조종자가기계안에없는상업현장작업사례로소개됐으며해당영상은2배속표시다.
개발팀이실패장면으로다음시연데이터를정하는반복을지원하며일부초기적용에서네트워크연결문제가보고됐다.
공식페이지는만들고싶은로봇·일을알려달라는베타신청경로를제공한다.