 NVIDIA · SimReady Central 공식 소개 원본 · 보도 인용
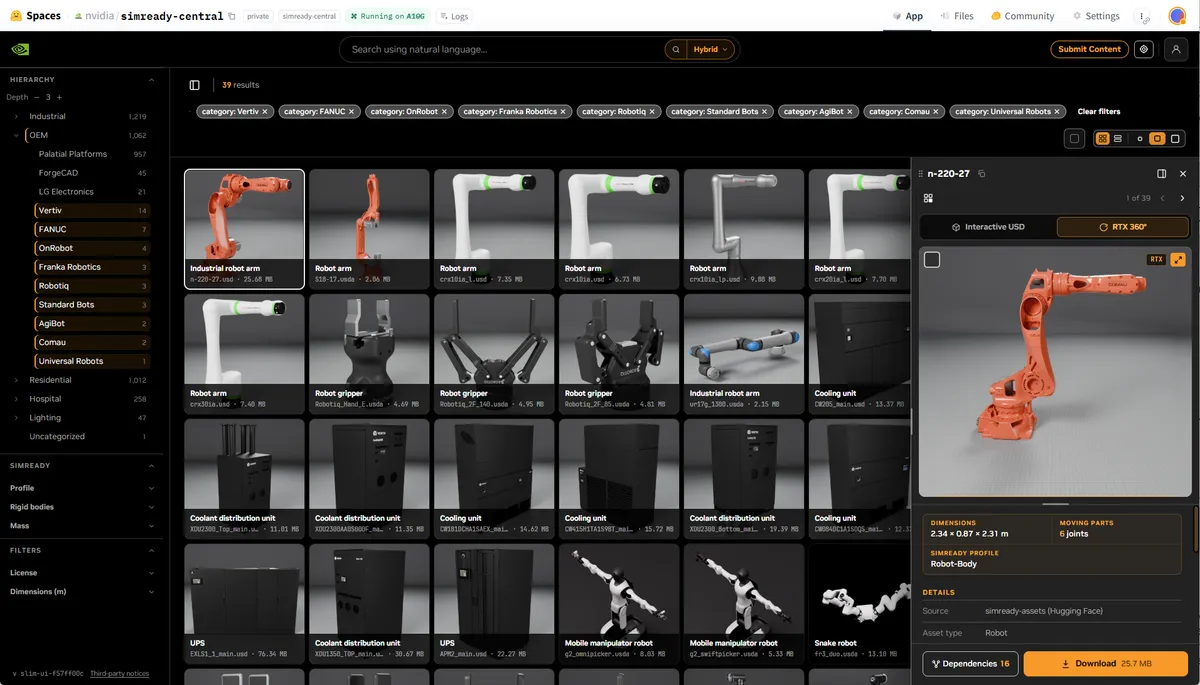
냉장고의 손잡이와 표면을 정교하게 그린3D 모델만 있으면 로봇이 문 여는 연습까지 할 수 있을까. 외형만으로는 부족하다. 문이 어디를 축으로 움직이는지, 물체가 충돌하는 경계와 무게·마찰은 어떤지 같은 정보가 더 필요하다. 엔비디아가 Hugging Face에서 소개한 SimReady Central Library는 이러한 시뮬레이션 준비 자산을 찾아 조합하는 공개 경로다. 보기 좋은 장면과 학습에 쓸 수 있는 환경을 구분한다는 점이 핵심이다.
장면을 그리는 데이터와 행동을 시험하는 데이터
공식 발표는2천개 이상의 OpenUSD 자산을 소개한다. 로봇 팔·그리퍼, 창고 장비, 서버 랙·냉각 설비뿐 아니라 LG전자의 냉장고·식기세척기 같은 가전 자산도 예로 든다. 다만 모든 자산이 모든 물리 속성을 갖춘 만능 부품은 아니다. 로봇 조작에는 질량과 충돌·마찰, 관절 구조와 한계가 중요하고, AI 공장 설계에서는 전력·열 관련 메타데이터가 중요할 수 있다.
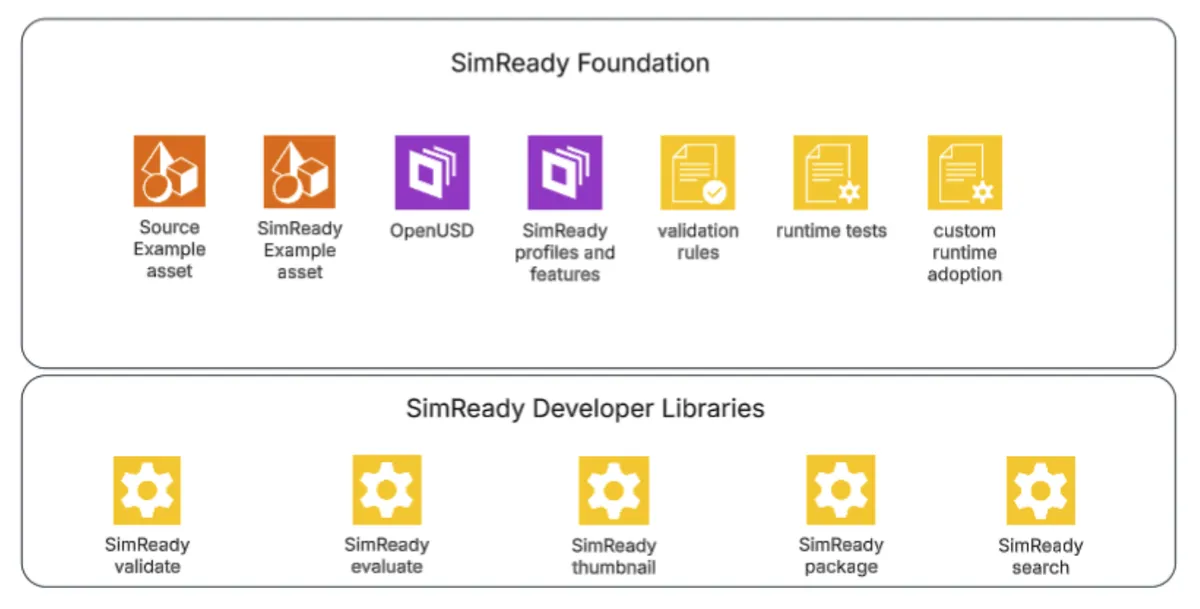
그래서 라이브러리는 어떤 작업용 ‘프로필’을 지원하는지 확인하도록 한다. 프로필은 해당 시뮬레이션에 필요한 기능·구조를 묶은 기준이다. 개발자는 맞는 자산을 골라 장면으로 구성하고, 물체를 옮기는 로봇 작업이나 장비 배치·통로 간격 같은 조건을 실행 환경에서 점검한다. 공개 예시는 이런 장면 작성과 검토 흐름을 보여 주는 것이며, 내려받기만 하면 실제 로봇의 안전과 성공률이 보장된다는 발표는 아니다.
한 저장소에 소유권을 넘기는 방식은 아니다
제조사와 제작자는 자기 Hugging Face 데이터셋에 자산을 보관하고 버전·라이선스를 관리한다. Central은 검토된 자료의 참조를 연결해 찾기 쉽게 하는 인덱스 역할을 한다. 현재 데이터셋 안내는 알파 단계라고 명시하며, 제작자 협업 승인과 개별 자산의 검토·수락도 구분한다. 공개 자료를 둘러보는 일과 새 제작자가 자료를 등록하는 절차는 같지 않다.
이용자는 용도별 프로필, 검증 근거, 개별 자산의 라이선스를 함께 읽어야 한다. 라이브러리가 무료로 열려 있다는 말만으로 모든3D 파일을 아무 조건 없이 재배포할 수 있다고 해석하면 안 된다. 공식 문서는 같은 실험을 재현하려면 등록된 데이터셋 리비전과 재질·텍스처 같은 참조 파일을 유지하라고 안내한다. 물리 AI의 연습장에 필요한 것은 모양뿐 아니라 행동 조건과 그 조건을 다시 확인할 기록이라는 뜻이다.
출처로 확인한 내용
4건
라이브러리는2천개 이상의 시뮬레이션 준비 OpenUSD 자산을 소개한다.
형상 외에 작업 프로필에 맞는 충돌·물성·관절·센서 등의 속성을 확인해야 한다.
제작자가 자기 데이터셋과 소유권·버전·라이선스를 관리하며 Central은 검토 참조를 연결한다.
용도 프로필·검증 근거·개별 라이선스를 검토하고 재현용 리비전을 유지하도록 안내한다.